Termisk avbildning för solpaneler: Hur SESPNet fångar
Innehållsförteckning
Snabbt svar: Termisk avbildning visar var en solcellsmodul är varm; den berättar inte varför. Den här artikeln går igenom vad temperaturen faktiskt avslöjar – en het fläck är ett symptom på ström som tvingas genom en resistiv bana, och värmen angriper sedan inkapslingsmaterialet, baksidesfilmen, glaset och sammankopplingarna i den ordningen. SESPNet är den diagnostiska metod som används här för att koppla den termiska signaturen tillbaka till dess elektriska orsak i stället för att behandla bilden som svaret. Att tolka en termisk skanning korrekt förändrar den korrigerande åtgärden: en het fläck på cellnivå pekar på en sprucken eller skuggad cell, en på strängnivå på en förbikopplingsdiod som har gått sönder öppen. Det praktiska värdet ligger i att läsa mönstret innan skadan blir permanent, eftersom nedbrytning av inkapslingsmaterial och förkolnad baksidesfilm inte går att återställa när de väl har börjat.
PV-modultillverkning · av Jerry, Ooitech
Produktintroduktion
Termisk avbildning visar var den heta punkten finns. För vad temperaturen den avslöjar faktiskt kostar modulen över tid, se solpanelers hotspots, varför temperaturen spelar roll och vad värmen skadar.
En solpark kan innehålla allt från tiotusentals till flera miljoner moduler. Dag efter dag står de ute i värme, vind, sand, regn och snö, så det är inte förvånande att de drabbas av allehanda åkommor. Den vanligaste, och även den farligaste, är hotspoten.
En hotspot är bara en liten fläck på en modul som blir onormalt varm. I bästa fall äter den sig in i din effektproduktion. I värsta fall bränner den genom bakplåt och startar en brand, vilket sätter hela anläggningen på spel. Problemet är att modulerna är packade kant mot kant. Att skicka ut team för att kontrollera dem en och en med ett handhållet instrument är långsamt och missar saker. Så kombinationen av infraröd termografi och djupinlärning har hamnat i rampljuset.
Rikta en infraröd kamera mot en modul, fånga dess temperaturfördelning som en värmekarta, låt sedan ett tränat neuralt nätverk läsa kartan åt dig och markera var det är varmt och hur varmt. Låter enkelt. Men att få det att faktiskt fungera i fält är en annan historia. Infraröda bilder har tre inbyggda brister som snubblar upp vanliga algoritmer: låg upplösning, kraftigt varierande defektstorlekar och röriga bakgrunder.
En ny metod som kallas SESPNet (Semantic Enhancement and Scale Perception Network) angriper direkt dessa tre brister. Dess siffror är solida: 92,1 % genomsnittlig precision, 62,4 bildrutor per sekund, och den är tillräckligt liten för att köras i realtid på en handflatsstor inbyggd enhet. Den här texten bryter ner hur den drar fram varje hotspot ur en tråkig grå infraröd bild.
Först, varför hotspots spelar roll. En PV-modul består av många celler kopplade i serie. Om en cell förlorar effekt på grund av skuggning, en mikrokrack eller smuts, slutar den bidra med ström och börjar bete sig som ett motstånd, vilket omvandlar strömmen från de andra cellerna till värme och bränner bort den inuti sig själv. Den där enda cellen blir värmekällan för hela strängen och går tiotals grader varmare än sina grannar. Lindriga fall drar ner strängens effekt. Allvarliga fall kokar inkapslingsmaterial över tid, bränner genom baksidesfilmen och kan till och med antändas. Att hitta hotspots tidigt och åtgärda dem snabbt är ett jobb som PV-drift inte kan undvika.
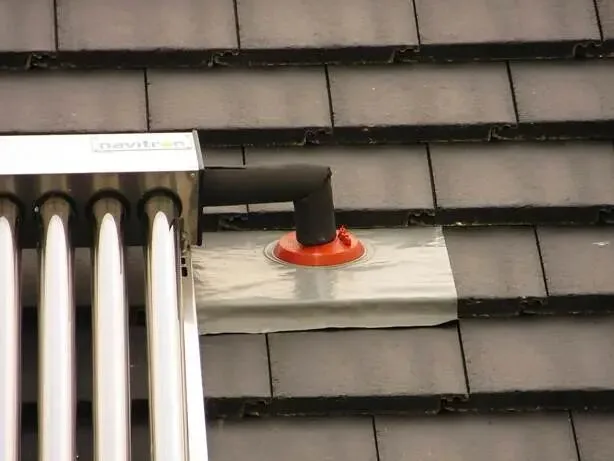
Figur 1: Solfångarmoduler monterade på ett tak, utsatta för utomhusmiljö i åratal, där lokala temperaturtoppar bildar varma fläckar.
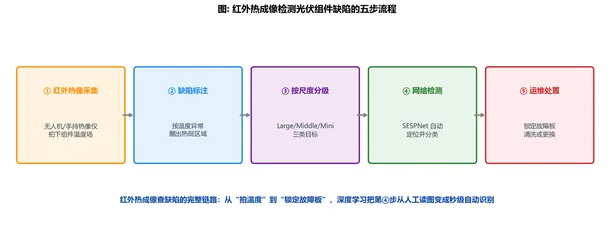
Figur 2: Den femstegs arbetsflödet för infraröd termisk detektering av PV-moduldefekter, från att fånga temperatur till att exakt lokalisera den felaktiga panelen.
Tekniska parametrar
Varför infraröd är ett måste för detektering av varma fläckar
För att förstå denna algoritm, börja med grunderna: varför en kamera för synligt ljus inte räcker för dolda PV-fel, och varför infraröd är den enda vägen.
Avbildning med synligt ljus är bara vanlig fotografering. Hög upplösning, rik detaljrikedom, bra för att upptäcka sprickor, repor och smuts på ytan, sådant som man kan se. Men den har en dödlig begränsning. Den läser bara utseende, inte temperatur. En mikrospricka eller en kall lödning inuti en modul ändrar ofta inte hur den ser ut tidigt, men den blockerar strömmen på den platsen och värmer upp den. Kameror för synligt ljus är hjälplösa mot dessa termiska fel, och på natten eller i dåligt ljus är de oanvändbara.
Infraröd tar en annan väg. Alla föremål över absoluta nollpunkten strålar infrarött, och ju varmare det är, desto starkare är strålningen. En infraröd kamera fångar den strålningen och målar den osynliga temperaturspridningen direkt på en färg- eller gråskalevärmekarta. Den behöver inget externt ljus, så den fungerar dag som natt. Där en modul är varm och hur mycket visas tydligt. För värmebaserade defekter som varma fläckar och brutna ledningslinjer är infraröd den naturliga lösningen.
Det är därför infraröd har blivit ett nyckelsätt för att öka både noggrannheten och hastigheten för defektdetektering vid PV-anläggningar. En drönare med en infraröd kamera kan svepa över en hel solpanelspark på några minuter, dussintals gånger snabbare än ett manuellt team. Men den förmågan att se värme kommer med ett pris: bildkvaliteten är mycket lägre än med synligt ljus.
Den gamla manuella metoden innebär att arbetare bär instrument och mäter panel för panel. Det är långsamt och förlitar sig starkt på erfarenhet. Med moduler tätt packade och räknade i tusental är det utmattande att läsa dem en i taget, felbenäget och nästan omöjligt på natten. Kombinationen drönare-plus-infraröd maximerar insamlingssteget, men om du fortfarande läser dessa tusentals bilder för hand, flyttas bara flaskhalsen från mätning till tittande. För att sluta cirkeln behöver du en algoritm för att läsa bilderna. Det är signalen för djupinlärning.
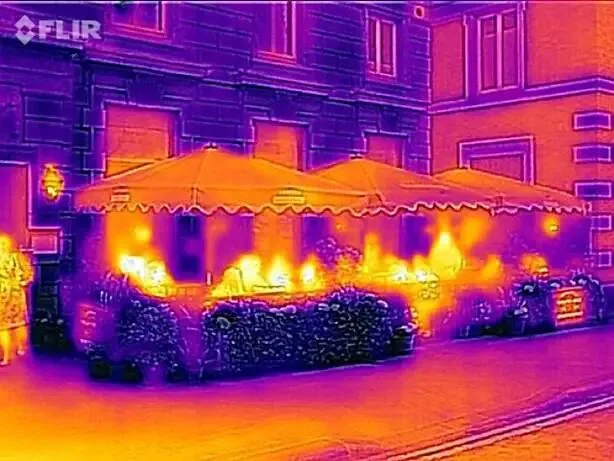
Figur 3: En typisk infraröd värmekarta. Ju varmare området är, desto varmare är dess färg, och det överhettade området sticker ut vid en blick. Detta är råmaterialet för detektering av varma fläckar.
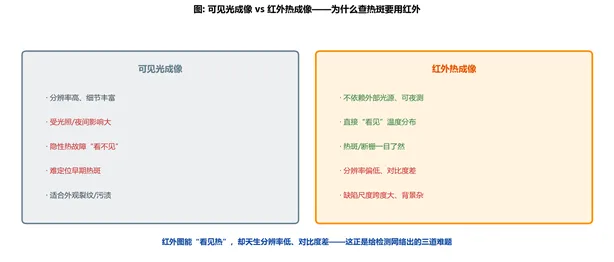
Figur 4: Arbetsfördelningen mellan synligt ljus och infraröd avbildning. För termiska fel är infraröd den naturliga lösningen.
Tre svåra utmaningar inom infraröd defektdetektering
Infraröd kan se värme, men det ger detekteringsalgoritmerna tre svåra problem. Dessa tre är exakt varför många färdiga algoritmer misslyckas med infrarött arbete på solpaneler.
Ett: låg kontrast. Infraröda bilder är tråkiga och gråa överlag. Gråskaleskillnaden mellan defekt och bakgrund är liten från början, och med bildbrus ovanpå det kan defekter sväljas av bakgrunden. Algoritmen kan inte fånga nyckelfunktionerna, så noggrannheten lider.
Två: kraftigt varierande defektstorlek. Inom en enda infraröd bild kan storleken på varma punkter skilja sig tiotals gånger. Vissa är en hel förbikopplad sträng som lyser över ett stort område; andra är bara en enda cell som värms något i ett hörn. Ett fast receptivt fält, det område nätverket kan se tydligt i ett steg, tenderar att förlora det ena för det andra mot en sådan spridning: fånga det stora målet och du missar det lilla, eller tvärtom.
Tre: information om små mål går förlorad. Detta är det knepigaste. Neurala nätverk nedsamplar lager för lager, krymper bilden för att extrahera högnivåbetydelse. Men små varma punkter som från början bara var tiotals pixlar suddas ut när de krymper, tills nästan ingenting finns kvar när ett beslut fattas, och igenkänningen tar stor skada.
Sätt ihop alla tre och det är tydligt: infraröd defektdetektering på solpaneler är svår eftersom du måste kämpa mot "kan inte se tydligt, storlekar överallt, lätt förlorat" samtidigt. SESPNet:s tre kärnuppgraderingar riktar sig var och en mot en av dessa utmaningar: en förstärker semantik för att undertrycka bakgrunden, en bygger en pyramid för att hantera storlekar, en skyddar kanalerna för att återfå små mål.
Varför inte bara ta en färdig detektor? Objektdetektering har gått snabbt framåt, och den delas i två vägar. En är tvåstegs: först grovsållar man kandidatregioner, sedan bedömer man varje noggrant, hög noggrannhet men långsam. Den andra är enstegs: en blick ger både plats och klass, snabb och lämplig för realtid. YOLO-serien är flaggskeppet för enstegs. Men dessa allmänna algoritmer är tränade på vanliga synliga bilder, och när de släpps på lågkontrast, kraftigt varierande infraröda solpanelsbilder kämpar de. SESPNet:s uppgraderingar fyller dessa tre luckor, specialgjorda för infraröda defekter.
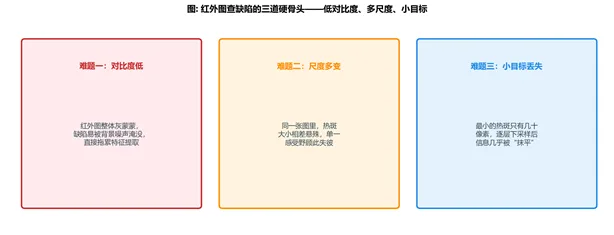
Figur 5: De tre svåra utmaningarna inom infraröd defektdetektering: låg kontrast, flera skalor och små mål.
Figur 6: En multirotordrönare som bär en kamera, flyger över fältet för att ta infraröda bilder i bulk, och sveper på några minuter vad en besättning skulle behöva en halv dag för att täcka.
Tekniska fördelar
Steg ett: Semantisk förbättring, flytande defekter ut ur bakgrunden
SESPNet bygger på YOLOv10 som basmodell. YOLOv10 är en av dagens mest populära realtidsdetektorer, släppt av ett Tsinghua-team i maj 2024, byggd för att vara snabb, exakt och lätt att driftsätta. SESPNet utför tre operationer på den, och den första bäddar in en Semantic Information Enhancement Module, SIEM, i ryggraden.
Vad den löser är problemet med låg kontrast. Dålig kontrast i infraröda defektbilder låter bakgrundsbrus störa de egenskaper som modellen extraherar, vilket skadar noggrannheten. SIEM arbetar på två sätt samtidigt. En global uppmärksamhetsgren tar in hela bildens övergripande innebörd, räknar ut vad som är bakgrund och vad som kan dölja en defekt, så att störningen från röran trycks ner. En lokal uppmärksamhetsgren fokuserar på defektens egen detalj och textur, vilket skärper dess egenskapsuttryck.
Varje gren bevakar sitt eget, sedan viktas globalt och lokalt och fusioneras. Tänk på det som att kisa för att urskilja hela takets kontur och utesluta röran, sedan luta sig in för att stirra på den ena misstänkta fläcken. Nära och fjärran kombinerat, och defekten lyfts ut ur den tråkiga bakgrunden. De fusionerade egenskaperna behåller defektens detalj samtidigt som bakgrundsstörningen undertrycks, så egenskapsuttrycket är tydligt starkare.
Utbytet visas tydligt i ablationsstudien senare: lägg bara till SIEM så ökar medelprecisionen över alla tre målklasser, med verkliga vinster i att motstå komplexa bakgrunder.
Ryggraden är den del av modellen som först rör vid bilden och drar ut basegenskaperna. Att placera SIEM här innebär rengöring vid källan: innan något skickas vidare är defektens egenskaper redan förstärkta och bakgrundsbruset redan undertryckt. Med en ren källa kommer den senare skalhanteringen och mållokaliseringen inte att ledas vilse av röran. Det är därför den sitter i ryggraden och ingen annanstans. Behandla föroreningen tidigt.
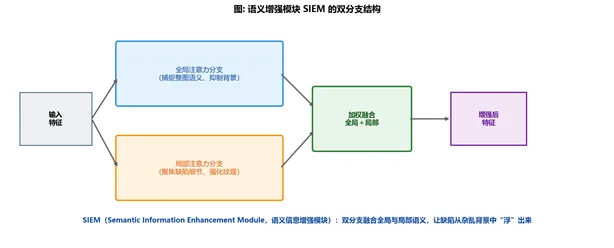
Figur 7: Den dubbla grenstrukturen hos SIEM-modulen för semantisk förbättring. Den globala grenen läser helheten för att undertrycka bakgrund, den lokala grenen bevakar detaljer för att stärka defekten, sedan viktas och fusioneras de två.
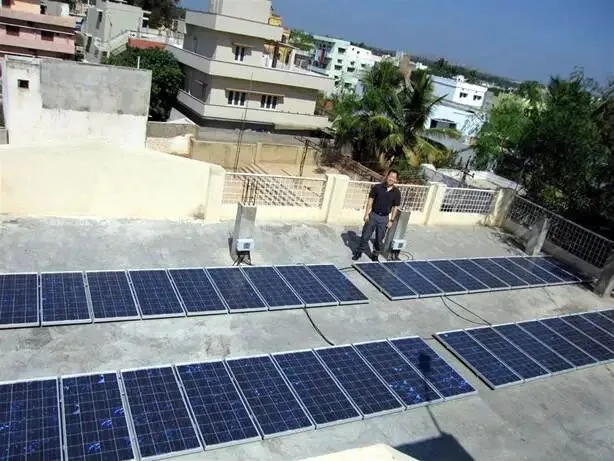
Figur 8: En solpanelanläggning på taket. Det täta fältet av moduler är exakt den röriga scen som matar störningar till en detektionsalgoritm.
Steg två: Pyramidpoolning, stora och små hotspots båda i fokus
Den andra ändringen byter ut YOLOv10:s ursprungliga spatiala pyramidpoolningsmodul mot en Space Attention Pyramid Pooling Module, SAPPM. Den riktar sig mot problemet med varierande skalor.
"Pyramidpoolning" kan läsas som att skanna samma feature map med flera fönster av olika storlekar samtidigt. Små fönster ser fina detaljer, bra för små hotspots; stora fönster ser brett, bra för stora hotspots. Studien kör flera poolningsfönster från små till stora parallellt, så oavsett om en defekt fyller flera rader eller bara är en handflatsstor fläck, fångar rätt fönster den.
Dessutom lägger SAPPM till ett lager av spatial uppmärksamhet. Den tilldelar olika vikter till egenskaperna från olika fönster, så att den verkligt viktiga skalinformationen hålls i centrum medan det irrelevanta tonas ner, och syr sedan samman dessa multi-skala egenskaper till en mer komplett feature map. Kort sagt, den första delen hanterar "att se varje storlek," den andra hanterar "att framhäva vad som bör ses." Tillsammans ökar de kraftigt modellens känsla för multi-skala mål.
Detta lindrar direkt det gamla problemet med att förlora det ena för det andra. Ett nätverk med fast receptivt fält tappar det lilla målet medan det fokuserar på det stora; med SAPPM på plats kan både stora och små hotspots ses tydligt i samma pass, oavsett hur stor storleksskillnaden är.
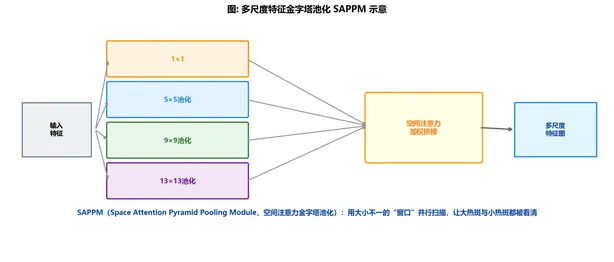
Figur 9: En skiss av SAPPM:s multi-skala feature pyramidpoolning, som skannar parallellt med fönster av olika storlekar och sedan syr ihop dem med spatial uppmärksamhetsviktning.
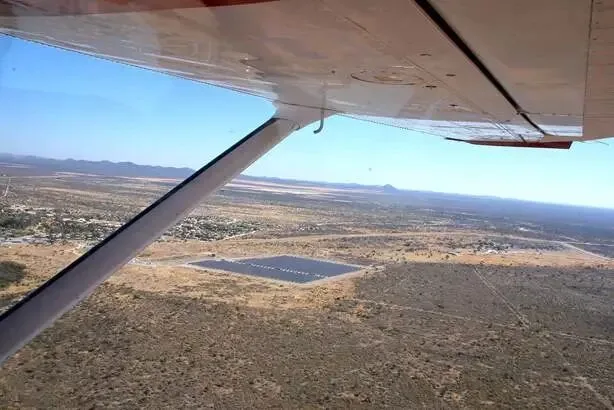
Figur 10: En flygbild av en anläggning. Drönare fångar på olika höjder, vilket gör att samma defekt framträder i ännu mer varierade skalor i bilden.
Steg tre: Kanaluppmärksamhet, fiskar tillbaka de nästan förlorade små målen
Den tredje ändringen hamnar i nacknätverket och bygger en multi-skala kanaluppmärksamhetsmekanism, MCI. Den botar det knepigaste problemet, informationsförlust för små mål.
Först, ett ord om kanaler. När ett nätverk bearbetar en bild delar det upp egenskaper i många parallella kanaler, var och en beskriver bilden från en annan vinkel. Egenskaper för små mål är redan svaga, utspridda över dessa kanaler, och om varje kanal bara sköter sig själv utan utbyte, drunknar den värdefulla informationen lätt i överlämningen lager för lager.
MCIs tillvägagångssätt är att bygga interaktion mellan kanaler, så att de kan prata med varandra. Varhelst en kanal fortfarande håller en spår av det lilla målet, förstärker och bevarar tvärkanalssamarbete det. Detta stärker ytterligare extraktionen av småskalig feature-information, och de små hotspots som var på väg att försvinna i nedsampling fiskas tillbaka.
Placeringen av dessa tre steg i nätverket är också medveten. SIEM rensar egenskaper vid ryggradskällan, SAPPM summerar multiskalinformation vid ryggradens svans, och MCI gör den slutliga finjusteringen vid halsen som kopplar ryggraden till detektionshuvudet. Fram, mitten, bak, tillsammans täcker de hela kedjan av att extrahera, summera och mata ut egenskaper, och varje steg får en riktad åtgärd för en smärtpunkt inom infraröda defekter.
De tre stegen har tydliga roller: SIEM hanterar kontrast, SAPPM hanterar skala, MCI hanterar små mål. De kämpar inte ensamma utan lämnar över stafettpinnen: lyft först defekten ur bakgrunden, täck sedan alla storlekar, fånga sedan det lilla mål som mest sannolikt glider undan. Med denna kombination löses de tre svåraste benen inom infraröd defektdetektering upp ett efter ett.
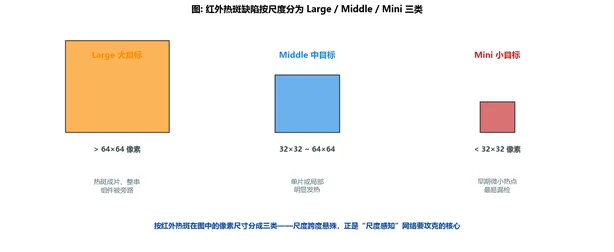
Figur 11: Infraröda hotspots sorterade efter skala i Stor, Mellan och Mini. Storleksgapet är enormt, och de minsta hotspotarna är lättast att missa.
Figur 12: Ett svagt mål fångat av infrarödkameran. Ju mindre och svagare målet är, desto lättare är det att jämnas ut i bearbetningen.
Produkttillämpning
Resultattavlan: 92,1% noggrannhet, 62 bildrutor per sekund
Effekten av de tre stegen kommer ner till data. Forskarna byggde sin egen PV-modul infraröd defektdataset och märkte hotspots efter pixelstorleken de upptar i bilden i tre klasser: över 64x64 pixlar är Stor, mellan 32x32 och 64x64 är Mellan, under 32x32 är Mini. Hur bra detektionen är måste läsas klass för klass, skala för skala.
Noggrannheten vilar på två mätvärden. Det ena är recall, R, som svarar på "av de defekter som borde hittas, hur många återfanns." Det andra är mean average precision, PmA, ett medelvärde av detektionsprecision över klasser, den totala poäng en detektor bryr sig mest om. Lägg till detektionshastighet, mätt i bildrutor per sekund, och dessa tre siffror berättar tillsammans hela historien om en algoritm.
Börja med modul-för-modul-ablationen. Med standard YOLOv10 som baslinje är dess medelprecision 89,8%. Lägg till SIEM ensamt, upp till 90,4%; SAPPM ensamt, 90,5%; MCI ensamt, 90,7%. Varje steg hjälper. Stapla alla tre, hela SESPNet, och medelprecisionen hoppar till 92,1%. Utmärkande är små mål: baslinjens Mini-precision är bara 86,7%, och med alla tre stiger den till 90,3%, hela 3,6 poäng, vilket bevisar MCIs arbete med att återfinna små mål.
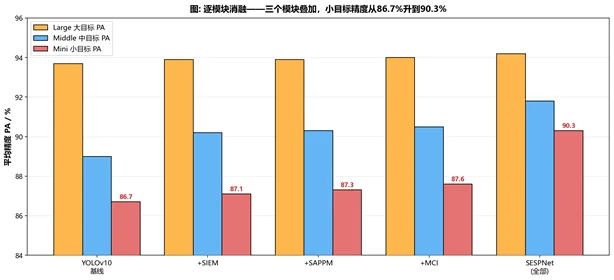
Figur 13: Modul-för-modul-ablationen. Med de tre modulerna staplade stiger den svåraste precisionen för små mål från 86,7% till 90,3%.
Figur 14: En oändligt stor markmonterad anläggning. Dess tusentals och åter tusentals moduler är exakt vad denna algoritm måste kontrollera en efter en.
Huvud mot huvud: Nio algoritmer på en scen
Att jämföra med sig själv räcker inte. Studien ställer SESPNet på samma scen som åtta andra vanliga algoritmer, tränar dem på samma dataset och mäter noggrannhet och hastighet sida vid sida.
Resultatet talar för sig själv. Klassiska tvåstegsalgoritmer som Faster R-CNN och Cascade R-CNN har begränsad feature extraction och går långsamt, och landar på 86% till 88% medelprecision, inte lämpliga för scener som kräver hög realtidsprestanda. SSD är snabbast men dess noggrannhet är bara 74,3%, klart låg. YOLO-serien är mer balanserad totalt: från YOLOv7:s 88,1%, genom YOLOX, YOLOv8, YOLOv10 och YOLOv11, klättrar noggrannheten till 89% till 90%-intervallet med hastigheter runt femtio till sextio bilder per sekund.
SESPNet trycker den kurvan ytterligare till övre högra hörnet: 92,1% medelprecision, cirka 2 poäng över tvåan, och 62,4 bilder per sekund, precis i takt med YOLO-snabbisarna. Det offrar inte hastighet för att lyfta noggrannheten; det håller den övre högra positionen av snabbt och noggrant som andra inte kan nå. Det är dess största värde. I en scen med massiva modulanttal där du bedömer medan du patrullerar, är varje liten långsamhet en kostnad.
R = TP ÷ ( TP + FN ) · P = TP ÷ ( TP + FP )
Dessa två rader är grunddefinitionerna av noggrannhetsmåtten. R (recall) mäter andelen verkliga defekter som hittas, P (precision) mäter hur många av de rapporterade defekterna som är verkliga, och PmA är den totala poängen beräknad över klasser och över precisionsnivåer. Logiken är inte komplex: missa så lite som möjligt (hög recall) och ge falsklarm så lite som möjligt (hög precision), håll båda ändarna i schack, och du har en pålitlig detektor.
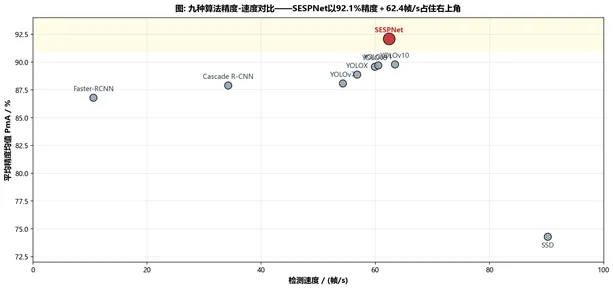
Figur 15: Noggrannhet-hastighetsjämförelsen av nio algoritmer. SESPNet håller det övre högra hörnet med 92,1% noggrannhet och 62,4 FPS.
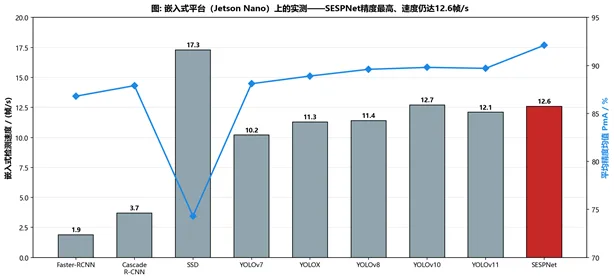
Figur 16: Ett verkligt test på en inbäddad plattform. Den mest noggranna SESPNet håller fortfarande stadigt 12,6 FPS.
Klämd i en fickstor låda och fortfarande realtid
Att fungera bra i labbet betyder inte att den är användbar i fält. Solcellsanläggningar ligger mestadels i det vilda, där inspektionsutrustning har begränsad beräkningskraft och ström. Om algoritmen kan få plats i en lågenergilåda och köras i realtid är det sista hindret för verklig driftsättning.
Forskarna porterade den till en inbäddad plattform som kallas Jetson Nano för att verifiera. Dess processor är ett fyrkärnigt ARM-chip ihopkopplat med ett instegs-GPU med 128 kärnor, långt under labbets arbetsstation med sitt dedikerade kort både i beräkningskraft och strömförbrukning. SESPNet distribuerades i samma ingångsskala och tävlade sedan mot de andra algoritmerna på detta lilla kort.
Resultatet bevisar återigen dess balans. Klassiska tvåstegsalgoritmer visar sina sanna färger i den inbäddade miljön: Faster R-CNN sjunker till 1,9 bilder per sekund, knappt realtid; Cascade R-CNN bara 3,7. YOLO-serien faller generellt till runt elva eller tolv bilder, medan SESPNet håller 12,6 bilder per sekund samtidigt som den behåller toppens 92,1 % noggrannhet, precis i nivå med de lätta YOLO-modellerna, till och med ett steg före. Beräkningskraften kapas hårt, men den förblir noggrann och stabil, vilket visar hur väl designen passar resursbegränsade scenarier.
Detta innebär att en drönare eller en portabel inspektör utrustad med denna algoritm inte behöver skicka bilder till molnet för långsam bearbetning. På plats, i realtid, kan den avgöra vilken panel som har en het punkt. Både inspektionseffektiviteten och svarstiden tar ytterligare ett steg framåt.
Värdet av att bedöma i farten är mer än att spara en tur och retur. Att placera beräkningen vid kanten innebär att inspektion fortfarande kan köras på avlägsna anläggningar med dålig signal; misstänker du en het punkt kan du markera den på plats och flyga om för att bekräfta direkt, utan att vänta på att data returneras och manuell granskning innan en andra sortie. För stora anläggningar mätt i hundratals megawatt med moduler räknade i miljoner, avgör denna realtidsförmåga på plats direkt om en fullständig inspektion tar timmar eller dagar.
Avslutning: Ingenstans att gömma sig för varje överhettad panel
När man ser tillbaka är inte SESPNet:s genialitet att stapla någon invecklad struktur utan att behandla rätt symptom. Infraröd kontrast är låg, så semantisk förstärkning undertrycker bakgrunden. Defektskalan är ett virrvarr, så pyramidpoolning täcker alla storlekar. Små mål går lätt förlorade, så kanaluppmärksamhet fiskar tillbaka dem. Tre drag, vart och ett för sin uppgift, och överlämnandet av stafettpinnen.
Vad som är mer sällsynt är att den inte gjorde modellen tyngre för noggrannhetens skull. Många algoritmer jagar hög noggrannhet blint, blir svullna, drar ner hastigheten och kan inte ens få plats på en inbäddad enhet. SESPNet håller sin hastighet samtidigt som den toppar noggrannheten, och den överlevde testet med kraftigt reducerad beräkningskraft. Den balansen av noggrann, snabb och lätt är precis den kvalitet som fältet värderar högst. Huruvida en teknik är bra kommer ner till om den kan utföra verkligt arbete på en verklig anläggning.
92,1 % genomsnittlig precision, 62,4 bilder per sekund och tillräckligt liten för att köras i realtid i en box i handflatestorlek. Dessa tre siffror tillsammans skisserar ett verktyg som verkligen kan ta sig ner till anläggningen och börja arbeta. Det förvandlar en tråkig grå infraröd bild, som tidigare var svår även för det mänskliga ögat, till en hälsorapport där defekter inte har någonstans att gömma sig.
När en drönare som bär en sådan algoritm sveper över fält efter fält av blå arrayer, blir varje tyst överhettad panel fastnålad och åtgärdad i första ögonblicket. Dolda hotspots blir synliga, och till synes små risker kvävs i sin linda. Det som håller är precis en anläggning som omvandlar solljus till kraft, länge, säkert och med full belastning.
Ooitechs syn
Det som slår oss mest här är hur detektering och tillverkning är två sidor av samma tillförlitlighetsmynt. En hotspot som flaggas i fält spåras ofta tillbaka till en mikrospricka eller en kall lödning som föddes på linjen, vilket är anledningen till att stringersvetsning, uppläggningsinriktning och lamineringskontroll spelar så stor roll på en modulproduktionslinje. Få dessa steg rätt och du matar färre hotspots ut i fält från början. Om du vill se hur en riktig modullinje byggs och trimmas, är våra fabriksgenomgångar på Ooitech YouTube-kanal (www.youtube.com/ooitech) värda en titt och en prenumeration.